Universal Robots g-Series – nowa generacja cobotów gotowa na wymagania nowoczesnej produkcji
Platforma Gen 7 firmy Universal Robots obejmuje rodzinę ramion g-Series, kontroler CB7 Core, środowisko programowania PolyScope X oraz interfejsy operatorskie TP7 Core i SP7. Wprowadzone zmiany dotyczą zarówno parametrów mechanicznych ramion, jak i architektury sterowania, integracji urządzeń oraz oprogramowania. Ich praktyczne znaczenie ujawnia się w czasie uruchomienia stanowiska, nakładzie na przezbrojenie i kosztach kolejnych modyfikacji procesu.
Parametry mechaniczne i ich wpływ na zakres automatyzacji
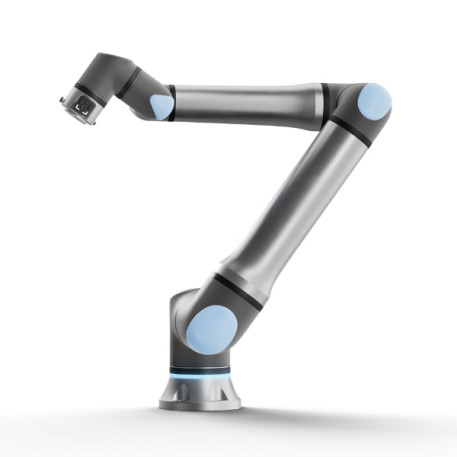
Rodzina g-Series obejmuje trzy modele: UR10g-1750 o zasięgu 1750 mm i udźwigu 8 kg (10 kg w trybie zwiększonym), UR17g-1300 o zasięgu 1300 mm i udźwigu 15 kg (17,5 kg w trybie zwiększonym) oraz UR18g-950 o zasięgu 950 mm i udźwigu 18 kg. Maksymalna prędkość punktu centralnego narzędzia (TCP) wynosi 5 m/s dla dwóch pierwszych modeli i 4 m/s dla modelu UR18g-950. Powtarzalność wynosi ±0,08 mm dla UR10g-1750 i ±0,05 mm dla pozostałych. Średnica podstawy jest jednakowa dla całej rodziny i wynosi 204 mm.
Większy udźwig umożliwia zastosowanie cięższych narzędzi lub obsługę dwóch detali jednocześnie – co jest szczególnie istotne przy obsłudze obrabiarek z wykorzystaniem chwytaka podwójnego. Robot może wtedy odebrać gotową część i natychmiast załadować kolejny detal, ograniczając czas postoju maszyny między cyklami. Zróżnicowanie zasięgu pozwala dopasować model do geometrii stanowiska bez kompromisów w zakresie udźwigu.
Wszystkie ramiona g-Series posiadają zamknięte przeguby i stopień ochrony IP65, co oznacza pyłoszczelność i odporność na strugi wody – cechy istotne w środowiskach produkcyjnych narażonych na zanieczyszczenia.
Integracja urządzeń przy narzędziu i architektura sterowania CB7 Core
Znaczna część nakładu na budowę stanowiska zrobotyzowanego wynika z konieczności doprowadzenia zasilania, sygnałów i komunikacji do urządzeń zamontowanych na końcu ramienia. W g-Series zasilanie 24/48 V (3 A w pracy ciągłej, 5 A szczytowo), łącze Ethernet 1 Gb/s oraz gniazdo M8 I/O są dostępne bezpośrednio przy kołnierzu narzędziowym. Gniazdo M8 I/O obsługuje sygnały cyfrowe, a także interfejs RS-485 oraz wejście bezpieczeństwa – co stanowi istotną informację dla integratorów systemów wizyjnych i innych urządzeń wymagających tych interfejsów. Rozwiązanie to ogranicza potrzebę prowadzenia przewodów wzdłuż ramienia, upraszcza montaż i ułatwia późniejszą rozbudowę lub wymianę narzędzia bez konieczności przebudowy całego okablowania.
Kontroler CB7 Core jest o 30% mniejszy (wymiary 393 × 284 × 201 mm, ochrona IP54) i wyposażony w procesor o 40% szybszy niż poprzedni model CB5.6. Kluczową zmianą funkcjonalną jest wbudowany zarządzalny przełącznik sieciowy z trzema portami Gigabit Ethernet, który pozwala rozdzielić komunikację lokalną stanowiska, sieć produkcyjną OT i infrastrukturę firmową IT – bez konieczności stosowania zewnętrznego switcha. Kontroler obsługuje protokoły MODBUS TCP, EtherNet/IP (jako adapter) i PROFINET.
Elastyczność wejść i wyjść stanowi dodatkową zaletę: CB7 Core udostępnia 16 konfigurowalnych wejść cyfrowych i 16 konfigurowalnych wyjść cyfrowych, z których wszystkie można przypisać do funkcji bezpieczeństwa, konfigurując je w ośmiu parach dwukanałowych dla wejść i ośmiu dla wyjść. Dostępne są również dwa wejścia analogowe, dwa wyjścia analogowe i cztery wejścia kwadraturowe, nieujęte w deklaracji Safety dla konfigurowalnych wejść i wyjść cyfrowych. Integrator zyskuje swobodę podziału dostępnych kanałów między sygnały procesowe a funkcje bezpieczeństwa, bez konieczności dokładania zewnętrznych modułów I/O.
Terminal TP7 Core i panel SP7
Terminal TP7 Core posiada 11,6-calowy ekran dotykowy Full HD i waży 1,39 kg. Dwa ergonomiczne uchwyty wyposażono w trójpozycyjne przełączniki zezwalające 3PE. Wirtualny joystick w oprogramowaniu PolyScope X oraz dwa konfigurowalne przyciski Smart zapewniają szybki dostęp do ruchów ustawczych i często powtarzanych funkcji. Terminal łączy się z kontrolerem przez dedykowany port Ethernet ethTP, a jego przewód – narażony na uszkodzenia podczas codziennej eksploatacji – można wymienić na miejscu za pomocą złącza dostępnego z zewnątrz.
Uzupełnieniem jest panel SP7 montowany przy narzędziu, wyposażony w przycisk Freedrive 2PE do ręcznego prowadzenia ramienia oraz trzy konfigurowalne przyciski obsługujące wybrane funkcje i moduły Smart Skills. Panel jest odłączany, co ułatwia pracę w trudno dostępnych miejscach stanowiska. Dodatkowym elementem ułatwiającym obsługę jest konfigurowalny pierścień LED przy podstawie ramienia, sygnalizujący stan stanowiska bez konieczności kontrolowania panelu.
PolyScope X jako środowisko integracji i programowania
PolyScope X pełni rolę wspólnego środowiska programowania dla całej platformy Gen 7. Umożliwia budowanie programów z modułów i sekwencji wielokrotnego użytku, co skraca czas przygotowania kolejnych wariantów aplikacji. Punkty ruchu można definiować względem układów odniesienia powiązanych z wyposażeniem stanowiska – zmiana położenia uchwytu lub tacki wymaga wtedy jedynie aktualizacji układu, a nie ponownego uczenia wszystkich powiązanych punktów.
Rozszerzenia URCaps pozwalają łączyć interfejs operatorski z usługami obsługującymi konkretne urządzenia, np. chwytaki, działające w kontenerach oprogramowania. Operator wybiera parametry z przygotowanego ekranu, a rozszerzenie realizuje komunikację z urządzeniem – aplikacja pozostaje czytelna, a komponenty nadają się do ponownego wykorzystania w kolejnych projektach.
Licencjonowana funkcja Logic Program umożliwia wykonywanie logiki stanowiska w tle, niezależnie od głównego programu ruchowego. Komunikacja, odczyt sygnałów i raportowanie mogą być kontynuowane podczas przerw w pracy ramienia. W prostszych konfiguracjach funkcja ta może przejąć część zadań zewnętrznego sterownika PLC, przy czym bezpośrednie sterowanie ruchem pozostaje poza jej zakresem.
Physical AI i automatyzacja procesów o zmiennej geometrii detalu
Physical AI oznacza zastosowanie sztucznej inteligencji do interpretowania środowiska fizycznego i prowadzenia robota w procesach, gdzie położenie lub orientacja części nie są z góry znane. Przykładem jest pobieranie detali luzem z pojemnika: system percepcji identyfikuje dostępne części, wyznacza ich położenie, a aplikacja dobiera sposób chwytu i prowadzi ramię do wykonania zadania – bez konieczności precyzyjnego pozycjonowania detali przez operatora.
Gen 7 wspiera budowę takich aplikacji dzięki przyłączom przy narzędziu, otwartej architekturze oprogramowania i możliwości współpracy z zewnętrznymi zasobami obliczeniowymi. Skuteczność zależy od dobranych kamer, modeli AI, zastosowanego chwytaka i jakości integracji całego systemu. Dla przedsiębiorstwa oznacza to możliwość automatyzacji procesów, w których dotychczas wysoka zmienność detalu podnosiła koszt wdrożenia ponad opłacalny poziom.
Podsumowanie
Platforma Gen 7 Universal Robots łączy rozszerzone parametry mechaniczne ramion g-Series z uproszczoną integracją urządzeń, wydajniejszym kontrolerem CB7 Core i ujednoliconym środowiskiem PolyScope X. Zmiany mają bezpośrednie przełożenie na czas i koszt uruchomienia stanowiska, nakład na przezbrojenie oraz możliwość rozbudowy aplikacji w miarę zmieniających się wymagań produkcji. Doświadczenia i opracowane standardy z pierwszego wdrożenia mogą stanowić podstawę kolejnych projektów, ograniczając zakres pracy wykonywanej od początku przy każdym następnym stanowisku.
Źródło: Elmark Automatyka S.A.
Więcej na www.elmark.com.pl