Aplikacje z udziałem robotów współpracujących stawiają nowe wyzwania związane z bezpieczeństwem. Istotna różnica między "klasycznymi" aplikacjami wykorzystującymi roboty przemysłowe, realizowanymi na wygrodzonych stanowiskach, a aplikacjami z udziałem robotów współpracujących polega na tym, że realnym zagrożeniem stają się kolizje między maszyną i człowiekiem.
 Nie mogą one jednak prowadzić do powstawania żadnych obrażeń. Warunkiem bezurazowej współpracy jest z jednej strony wyposażenie robota w bardziej niezawodne mechanizmy sterowania i inteligentne, dynamiczne czujniki, dzięki którym robot czuje, kiedy dojdzie do kolizji. Z drugiej strony konieczne jest opracowanie na gruncie normatywnym wiarygodnych standardów bezpieczeństwa.
Centralną rolę odgrywa tu opublikowana na początku tego roku specyfikacja techniczna ISO/TS 15066 "Robots and Robotic Devices - Collaborative industrial robots" (Roboty i urządzenia dla robotyki - Przemysłowe roboty współpracujące), która umożliwia wdrożenie bezpiecznej aplikacji HRC po przeprowadzeniu odpowiedniej walidacji.
Opisano w niej szczegółowo cztery rodzaje współpracy jako zasady ochrony:
- kontrolowane zatrzymanie ze względów bezpieczeństwa,
- prowadzenie ręczne,
- kontrola prędkości i odległości separacji,
- ograniczenie mocy i siły.
Przy wdrażaniu aplikacji HRC, integrator systemu może zastosować jeden lub więcej "rodzajów współpracy". Wspomniana specyfikacja techniczna jest pierwszą normą, która w Załączniku A podaje szczegółowe informacje dotyczące progów bólu dla różnych obszarów ciała. Wartości te stanowią podstawę do wdrażania aplikacji wykorzystujących "ograniczenie mocy i siły".
Jak pokazuje praktyka, aplikację wykorzystującą współpracę między człowiekiem a robotem można często oprzeć - zgodnie ze specyfikacją ISO/TS 15066 - na połączeniu metod "kontroli prędkości i odległości separacji" oraz "ograniczeniu mocy i siły".
Istnieją jednak także takie aplikacje z wykorzystaniem robotów, które nadal nie są w stanie funkcjonować bez wygrodzeń zabezpieczających. Może to wynikać np. z użycia ostro zakończonych lub zawierających ostre krawędzie narzędzi lub obrabianych przedmiotów, a także z konieczności zastosowania w procesie znacznych sił i prędkości.
W załączniku do specyfikacji technicznej ISO/TS 15066 zdefiniowano model obszarów ciała w celu ułatwienia procesu projektowania i integracji. W modelu tym dla każdej części ciała (np. głowy, dłoni, ramienia czy nogi) podano odpowiednie wartości graniczne dla kolizji. Aby zachować zgodność z normą, aplikacja nie może przekraczać tych granic w interakcji człowieka z robotem. Wartości te wykorzystywane są w praktyce do walidacji bezpieczeństwa aplikacji wykorzystujących roboty współpracujące.
Firma Pilz jako członek międzynarodowego zespołu normalizacyjnego aktywnie współpracowała z producentami robotów, integratorami systemów oraz przedsiębiorstwami z branży automatyzacji w pracach nad przełomową normą dotyczącą współpracy między człowiekiem a maszyną w środowisku przemysłowym.
Zaprojektowała także urządzenie PROBms służące do pomiaru sił i prędkości kolizji, które przeszło już pozytywnie testy w branży samochodowej. Dzięki wykorzystaniu sprężyn i odpowiednich czujników możliwe jest dokładne zarejestrowanie sił działających podczas kolizji z robotem, przeanalizowanie ich przy użyciu oprogramowania i porównanie z wytycznymi określonymi w ISO/TS 15066.
PROBms można zastosować do wszystkich aplikacji, w których ludzie i roboty współpracują na tym samym obszarze roboczym, zgodnie ze specyfikacją techniczną ISO/TS 15066. Obejmuje to aplikacje typu pick&place, na przykład w przemyśle motoryzacyjnym i elektronicznym.
Kompletny system PROBms zawiera niezbędne folie wskazujące wartość ciśnienia, dziewięć sprężyn o różnych wartościach stałej siły, w celu odtworzenia różnych obszarów ciała oraz oprogramowanie służące do obsługi urządzenia pomiarowego i rejestracji pomiarów.
CZUJNIKI BEZPIECZEŃSTWA DLA ROBOTÓW
Kluczową rolę w technicznej realizacji aplikacji z wykorzystaniem robotów odgrywają czujniki bezpieczeństwa: aby spełnić wszystkie wymagania dotyczące bezpieczeństwa konieczne jest zastosowanie całego ich zestawu.
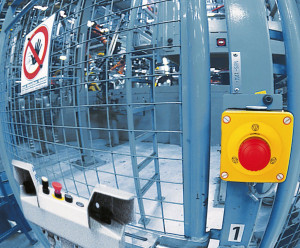
Jeśli zaangażowanie człowieka w proces produkcyjny nie jest zasadniczo konieczne lub jest niepożądane, maszyny i urządzenia stanowiące potencjalne źródło zagrożenia dla człowieka odgradzane są od otoczenia mechanicznymi elementami zabezpieczającymi.
Wejście do stref pracy robotów niezbędne jest z zasady tylko w celach serwisowych. Dostęp odbywa się przez drzwi bezpieczeństwa, które muszą być zabezpieczone specjalnymi czujnikami, wykrywającymi otwarcie drzwi bezpieczeństwa i wysyłającymi sygnał nakazujący zatrzymanie maszyny, umożliwiając bezpieczną jej obsługę.
DYNAMICZNA OCHRONA STREFY BEZPIECZEŃSTWA
W przypadku współpracy między człowiekiem a robotem obsługującym większe ładunki, przedstawione wyżej koncepcje zapewnienia bezpieczeństwa stają się niewystarczające. Konieczne jest np. rozróżnienie, czy człowiek znajduje się w promieniu występowania niebezpiecznych ruchów (strefa ostrzegania), czy też wkroczył już do strefy o zwiększonych wymogach bezpieczeństwa (strefa bezpieczeństwa).
W idealnym przypadku strefy te powinno dać się regulować w sposób dynamiczny, na przykład wytyczając je na podstawie zakresu ruchu maszyny lub robota objętej monitoringiem bezpieczeństwa. Dzięki temu możliwe jest zorganizowanie w takim środowisku współpracy między człowiekiem a robotem, dla której statyczne mechanizmy zabezpieczające są niewystarczające.
Nowe, oparte na zastosowaniu kamer rozwiązania umożliwiają bezpieczne monitorowanie pól i stref bezpieczeństwa w przestrzeni wielowymiarowej - w ten sposób działa np. system kamer 3D SafetyEYE firmy Pilz do monitorowania stref niebezpiecznych. Dzięki możliwości działania w 3 wymiarach takie systemy czujników otwierają nowe możliwości projektowania aplikacji. Co więcej, na poszczególnych etapach procesu można od nowa definiować ustawienia stref bezpieczeństwa.
Dalszy rozwój w tym obszarze uwarunkowany jest potrzebami przyszłych aplikacji: połączenie bezpiecznego robota z systemem kamer bezpieczeństwa 3D oraz wzmożoną komunikacją może pozwolić na scalenie i optymalizację ściśle od siebie oddzielonych etapów procesu.
Bezpieczny robot zna swoje bezpieczne położenie, swoją bezpieczną prędkość i swój bezpieczny kierunek ruchu, a system kamer bezpieczeństwa zna położenie obiektów (ludzi) w zasięgu pracy robota. Zamiast bezwzględnego unieruchamiania maszyn system będzie mógł w przyszłości reagować bardziej elastycznie, unikając niepotrzebnych przestojów, a tym samym prowadzić do wzrostu wydajności procesów produkcyjnych.
Dotychczas nie udało się stworzyć uniwersalnego robota ani systemu czujników, który zapewniałby bezpieczeństwo we wszystkich możliwych do przewidzenia aplikacjach. Wymogi w zakresie bezpieczeństwa są zawsze uzależnione od danej aplikacji.
Do stworzenia bezpiecznego środowiska pracy robota konieczne jest całościowe uwzględnienie robota, narzędzia i obrabianego przedmiotu oraz innych maszyn wykorzystywanych w procesie, np. urządzeń do przeładunku materiałów. Oznacza to w praktyce, że każda aplikacja wymaga indywidualnej oceny pod kątem bezpieczeństwa.
Pilz
Więcej na www.pilz.pl