W tradycyjnych aplikacjach wykorzystujących roboty przemysłowe wszystkie czynności, które wymagają ludzkich umiejętności motorycznych, są kosztowne i trudne do zautomatyzowania. Kompetencje człowieka i zalety robota (siła, wytrzymałość, prędkość) w przyszłości zostaną silniej połączone. Potrzeba do tego jednak zwiększenia wymagań dotyczących bezpieczeństwa, które są w dużej mierze określane indywidualnie przez konkretną aplikację, ale również regulowane przez normy.
Etapy tworzenia bezpiecznej aplikacji
Fakt, że stanowiska zrobotyzowane są zakwalifikowane jako maszyny w rozumieniu dyrektywy maszynowej, oznacza, że podczas wdrażania normatywnych specyfikacji każdy etap procedury oceny zgodności musi być obowiązkowo zrealizowany. Należy zaznaczyć, że sam robot uważany jest wyłącznie za maszynę nieukończoną. Dopiero w chwili, w której niezbędne narzędzie (np. chwytak) znajdzie się na swoim miejscu, robot osiąga zamierzony cel i może być traktowany jak maszyna. Integrator lub użytkownik staje się producentem maszyny i jest odpowiedzialny za czynności kontrolne związane z bezpieczeństwem, obejmujące m.in. nadanie znaku CE.
Pojawienie się cobotów oznacza w praktyce jeszcze większą niż dotąd konieczność indywidualnego przeanalizowania każdej aplikacji pod kątem bezpieczeństwa. Istotna różnica między "klasycznymi" aplikacjami wykorzystującymi roboty przemysłowe, realizowanymi na wygrodzonych stanowiskach, a aplikacjami zakładającymi stosowanie cobotów polega na tym, że w przypadku tych drugich realnym zagrożeniem stają się kolizje między maszyną i człowiekiem. Nie mogą one jednak prowadzić do powstawania żadnych obrażeń. Warunkiem zrealizowania takiej współpracy jest – z jednej strony – wyposażenie robota w bardziej niezawodne mechanizmy sterowania i inteligentne, dynamiczne czujniki, dzięki którym "czuje" on, kiedy dojdzie do kolizji. Z drugiej, konieczne staje się opracowanie na gruncie normatywnym wiarygodnych standardów bezpieczeństwa. Centralną rolę odgrywa tu specyfikacja techniczna ISO/TS 15066, która umożliwia wdrożenie bezpiecznej aplikacji HRC po przeprowadzeniu odpowiedniej walidacji.
Metody współpracy człowieka z robotem zgodnie Z EN ISO 10218-2 i TS 15066
W dokumentacji technicznej ISO/TS 15066 opisano szczegółowo cztery typy współpracy jako zasady ochrony, które intergator może zastosować przy wdrażaniu aplikacji HRC.
- Metoda 1: monitorowanie zatrzymania.
- Metoda 2: prowadzenie ręczne.
- Metoda 3: monitorowanie prędkości i separacji.
- Metoda 4: ograniczenie mocy i siły.
Certyfikowane pomiary oraz ocena sił i nacisku, działających na człowieka w kontakcie z robotem
Zgodnie ze specyfikacją techniczną ISO/TS 15066 w aplikacjach wykorzystujących współpracę człowieka z robotem (bez wygrodzeń mechanicznych) należy uwzględnić wartości progowe bólu w razie ewentualnej kolizji. Jeśli zmierzone wartości mieszczą się w zdefiniowanych wartościach granicznych, aplikacja spełnia wymagania właściwej normy. Dlatego też dla każdej aplikacji wykorzystującej cobota niezbędne jest wykonanie stosownych pomiarów.
Jest to kwestia najczęściej pomijana w przypadku integracji robota współpracującego z człowiekiem. Nawet producenci cobotów rzadko o niej wspominają. Często nie są jej świadomi również integratorzy, traktując robota zaprojektowanego do współpracy jako element sam w sobie zapewniający bezpieczeństwo.
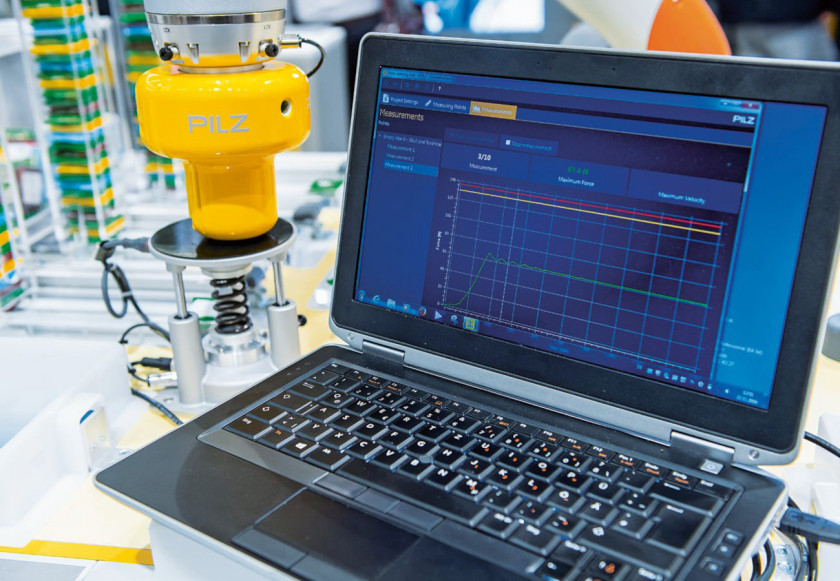
Firma Pilz opracowała jednak własną metodykę wykonywania pomiarów ciśnienia i sił robota współpracującego – za pomocą urządzenia PRMS (Pilz Robot Measurement System). Służy ono do rejestrowania siły i nacisku cobota, które mogą występować w przypadku ewentualnych kolizji, i wykorzystywane jest podczas walidacji aplikacji HRC. Wykonane pomiary uwzględniają odpowiednie biomechaniczne właściwości ciała w tych jego obszarach, które uczestniczą w zderzeniu. Podczas oceny wyników pomiarów weryfikowana jest zgodność z tymi wartościami granicznymi.
Podsumowanie
Wzajemna współpraca człowieka i robota w coraz większym stopniu wymaga zastosowania nowych technologii i rozwiązań gwarantujących ich bezpieczną współpracę. Praktycznie nie ma dwóch identycznych aplikacji. Bezpieczną aplikację HRC można uzyskać pod warunkiem wdrożenia koncepcji bezpieczeństwa, wykorzystującej prawidłowy wybór robota, jego funkcji bezpieczeństwa w połączeniu z inteligentnymi podzespołami oraz ze spełnieniem progów granicznych sił kolizji pomiędzy robotem a człowiekiem. Przeprowadzenie indywidualnej oceny aplikacji pod kątem bezpieczeństwa może okazać się dużym wyzwaniem dla producentów maszyn lub integratorów stanowisk zrobotyzowanych. W tego typu aplikacjach bezpieczeństwo odgrywa kluczową rolę. Wiedza i doświadczenie firmy Pilz oraz rozwiązania przeznaczone do aplikacji zrobotyzowanych pozwalają na organizację przestrzeni, w której człowiek i robot są w stanie pracować bezpiecznie obok siebie bez konieczności stosowania barier fizycznych, przy uwzględnieniu odpowiednich norm i dyrektyw.
Dzięki posiadanym kompetencjom w dziedzinie bezpieczeństwa maszyn możemy opracować projekt globalnej strategii bezpieczeństwa dla Twojej aplikacji zrobotyzowanej – od projektu, po wsparcie w procesie nadania znaku CE. Naszą ofertę usług uzupełnia bogaty program szkoleń, bazujący na praktycznych przykładach.
Pilz Polska
tel. 22 884 71 00
info@pilz.pl
www.pilz.pl