


W przypadku AMR wyzwaniem jest m.in. zarządzanie flotami tych urządzeń – przejście od pojedynczego robota mobilnego do skoordynowanej grupy kilkudziesięciu czy kilkuset robotów wprowadza złożoność, która zamiast spodziewanego wzrostu może zmniejszyć wydajność. Z kolei coboty, zaprojektowane do pracy ramię w ramię z ludźmi, lżejsze, bardziej kompaktowe i łatwiejsze w programowaniu w porównaniu z robotami przemysłowymi, choć na niektórych stanowiskach wniosą realną wartość, na innych mogą stać się wąskim gardłem. Drony natomiast mogą mieć kłopot z inspekcją w zamkniętych przestrzeniach.
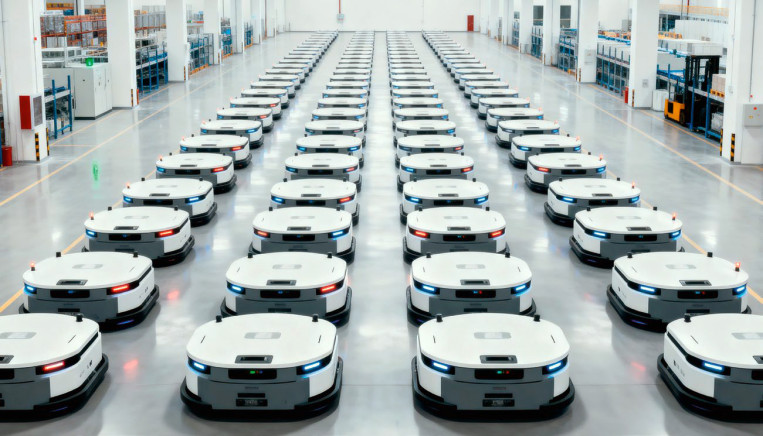
Im liczniejsza flota AMR, tym bardziej złożone staje się zarządzanie nią, które – jeśli nie jest właściwie realizowane – może prowadzić do różnych problemów, np. blokad w przepływie ładunków spowodowanych kolizjami robotów czy spadków wydajności transportu na skutek nieefektywnego rozdziału zadań między nimi. Jeśli jednak uda się ich pracę odpowiednio skoordynować, AMR działają płynnie, przemieszczają się po optymalnych trasach i wykonują zadania z maksymalną wydajnością. To przekłada się na szybszy zwrot z inwestycji w zakup i zorganizowanie takiej floty.
ZARZĄDZANIE FLOTĄ AMR
Popularne podejście polega na scentralizowanym zarządzaniu za pośrednictwem oprogramowania, które monitoruje, koordynuje oraz optymalizuje pracę wielu autonomicznych robotów mobilnych jednocześnie współdzielących przestrzeń magazynu lub hali fabrycznej – w taki sposób, by zamiast pracować niezależnie, jako odizolowane jednostki, stanowiły zespół, w którym działania każdego robota są uzależnione od szerszego kontekstu operacyjnego. Oprogramowanie zarządzające, które decyduje w czasie rzeczywistym o trajektorii ruchu, priorytetach zadań, harmonogramie ładowania poszczególnych AMR floty, ma wówczas status nadrzędny w stosunku do systemów sterowania w kontrolerach pokładowych.
Aplikacje tego typu w coraz większym stopniu wykorzystują też sztuczną inteligencję, bowiem zarządzanie dużymi zbiorami robotów mobilnych, liczącymi czasem nawet setki sztuk, wykracza poza proste sterowanie ruchem, obejmując także: rozdysponowywanie zadań na podstawie możliwości robota i aktualnego obciążenia systemu zleceniami, optymalizację zużycia energii, w celu utrzymania wydajności i ciągłości pracy robota oraz konserwację predykcyjną, która wykrywa potencjalne problemy, zanim spowodują one przestoje. W tym celu wymagana jest analiza ogromnych ilości informacji pozyskiwanych z każdego AMR, m.in. o jego aktualnym położeniu, przeszkodach napotkanych po drodze, poziomie naładowania baterii, wskaźnikach realizacji zadań. Koordynacja wielu robotów mobilnych wiąże się poza tym z wyzwaniami, które nie występują w przypadku wdrożeń pojedynczych egzemplarzy.
WYZWANIA
Liczyć się trzeba np. z występowaniem zatorów, ponieważ im większa liczba AMR, tym większe prawdopodobieństwo przecięcia się ich ścieżek. Jeżeli kilka robotów wejdzie sobie nawzajem w drogę i wszystkie będą czekać, aż te pozostałe przejadą, często dochodzi do impasu. Taka blokada w jednym miejscu może wymusić wstrzymanie pracy całej floty, żeby uniknąć sytuacji, w której kolejne roboty będą wjeżdżać w te stojące przed nimi. Wówczas, w celu zapewnienia przejezdności, zwykle wymagana jest interwencja operatora, o ile w oprogramowaniu zarządzającym nie zaimplementowano algorytmu automatycznie rozwiązującego podobne konflikty. Do takich zatorów przeważnie dochodzi w miejscach o dużym natężeniu ruchu, takich jak punkty załadunku/rozładunku i w wąskich alejkach. Im częściej się zdarzają, tym większy ich wpływ na ogólną przepustowość systemu transportowego.
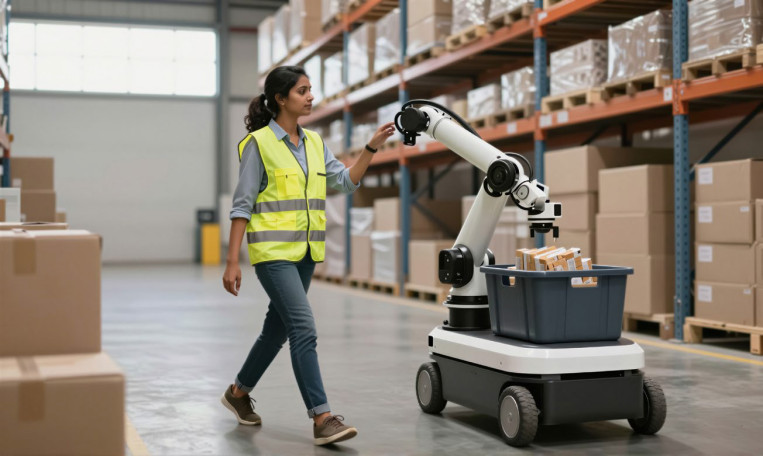
Podobnie niekorzystne staje się nieefektywne przydzielanie zadań, w konsekwencji czego część robotów pozostaje bezczynna, podczas gdy pozostałe są przeciążone. Żeby temu zapobiec, wymagane jest równoważenia obciążenia. Pozwala to uniknąć sytuacji, w której dany robot przemieszczać się musi po całym magazynie w celu odbioru ładunku, a w tym samym czasie inny AMR, aktualnie nieużywany, znajduje się zaledwie kilka metrów od tego towaru. O taką nieefektywność tym łatwiej. im większa jest flota – o ile zlecenia między kilkoma robotami mobilnymi optymalnie może jeszcze łatwo rozdzielać operator, to przy kilkunastu AMR nie będzie to już takie proste. Zadanie to jeszcze się komplikuje, jeśli zarządzać trzeba flotą obejmującą różne typy robotów mobilnych.
Ponadto każdy robot we flocie wymaga okresowego ładowania. Jeśli wiele AMR jednocześnie się rozładuje i będzie musiało czekać w kolejce do stacji ładowania, spowoduje to gwałtowny spadek przepustowości systemu transportowego. W związku z tym harmonogramy ich ładowania muszą być równoważone pod kątem zapewnienia odpowiedniej dostępności środków transportu przy danym obciążeniu systemu zleceniami. Wymaga to wykorzystania algorytmów predykcyjnych, które uwzględniają spodziewane zapotrzebowanie na zadania transportowe, archiwalne wzorce wykorzystania floty AMR oraz ich indywidualne wskaźniki zużycia energii.
Poza tym autonomiczne roboty mobilne nie działają w izolacji – aby mogły sprawnie funkcjonować, oprogramowanie zarządzające ich zespołami powinno wymieniać się danymi z innymi systemami zakładowymi, takimi jak systemy zarządzania magazynem WMS (Warehouse Management System), systemy MES, ERP i systemy zarządzania infrastrukturą obiektu. Przykładem są systemy automatyki budynkowej sterujące windami i automatycznie otwieranymi drzwiami, o ile autonomiczne roboty mobilne muszą z nich korzystać.
GŁÓWNE KOMPONENTY
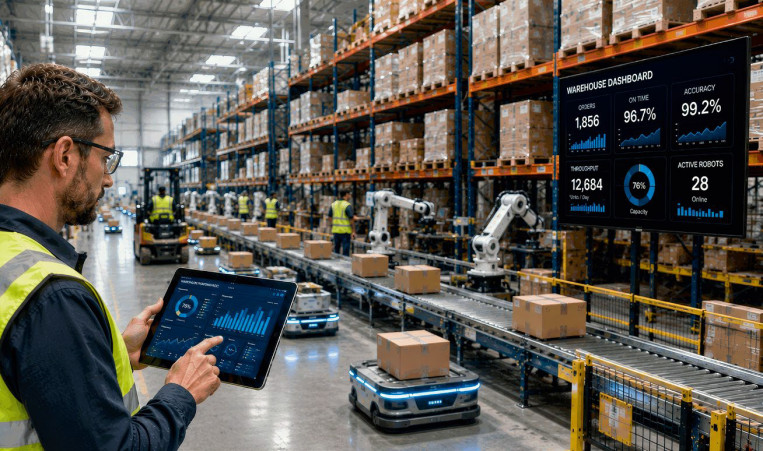
Platforma zarządzania flotą AMR typowo składa się z kilku zintegrowanych komponentów, które współpracują ze sobą, by koordynować pracę robotów mobilnych. Głównym jest oprogramowanie, które na bieżąco monitoruje lokalizację, stan oraz bieżący status realizacji zadania każdego AMR, koryguje ich trajektorie oraz przetwarza przychodzące zlecenia transportowe i przydziela zadania poszczególnym robotom. Za ostatnie odpowiada moduł zarządzania zleceniami, który łączy się z systemem WMS, pobiera zlecenia kompletacji, a następnie dzieli złożone operacje na zadania dla konkretnych robotów, uwzględniając priorytety zleceń, ich terminy, możliwości robotów i aktualne obciążenie systemu transportowego. Uzupełnieniem są narzędzia, które analizują takie wskaźniki, jak liczba wykonanych zadań, średni dystans przejazdu czy procentowy udział czasu przestoju pod kątem możliwości optymalizacji.
Po stronie autonomicznych mobilnych platform transportowych kluczowym komponentem jest pokładowy system nawigacji oraz mapowania otoczenia. Zapewnia on robotowi orientację w przestrzeni oraz umożliwia wyznaczenie ścieżki ruchu omijającej przeszkody statyczne, np. elementy wyposażenia, oraz dynamiczne, w rodzaju pozostałych AMR, stanowiąc bazę do optymalizacji przez system zarządzania flotą. Wszystkie roboty w grupie współdzielą także mapę obiektu, po którym się przemieszczają, co zapewnia im wspólny punkt odniesienia.
Wymagana jest ponadto niezawodna łączność. Przeważnie roboty mobilne komunikują się z centrum sterowania za pośrednictwem bezprzewodowej zakładowej sieci Wi-Fi, a coraz częściej też sieci 5G, które wyróżnia duża przepustowość, bardzo małe opóźnienia, nieosiągalne wcześniej niezawodność, dostępność i pojemność, pozwalająca na obsługę dużej liczby węzłów.
ZARZĄDZANIE RUCHEM
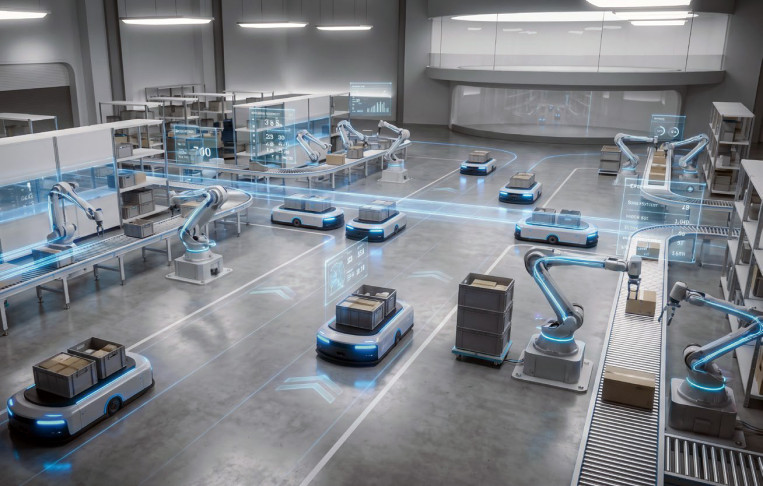
Sprawne zarządzanie ruchem robotów mobilnych we flocie wymaga określonej, specyficznej dla dużych grup AMR, funkcjonalności. Przykładowo, algorytmy planowania tras muszą wyznaczać ścieżkę dla każdego robota, uwzględniając te zaplanowane dla pozostałych. Oznacza to, że celem nie jest już wyłącznie wskazanie najkrótszej drogi do celu, ale pod uwagę trzeba wziąć również aktualne natężenie ruchu i przewidywane przyszłe pozycje innych robotów, a w razie wykrycia potencjalnego konfliktu tras kilku AMR – w sposób skoordynowany odpowiednio skorygować ich ścieżki, zmienić prędkość, opóźnić lub przyspieszyć ich start, nakazać wycofanie się, zatrzymanie, skierowanie do wyznaczonych stref oczekiwania. Uwzględniane są w tym dodatkowo priorytety, które zapewniają pierwszeństwo przejazdu, gdy przewidywane jest skrzyżowanie się kilku ścieżek. Hierarchia typowo zostaje ustalona na podstawie pilności wykonania danego zadania, ładunku danego robota (platformy załadowane mają pierwszeństwo przed pustymi) i bliskości danego AMR do celu.
W planowaniu tras trzeba również przestrzegać zasad ruchu, które obowiązują w różnych częściach obiektu. Przykładowo, w strefach o dużym natężeniu ruchu zwykle dopuszczalna liczba robotów, które mogą w nich przebywać jednocześnie, jest ograniczona, z kolei na pewnych odcinkach może być dozwolony wyłącznie ruch jednokierunkowy, a na skrzyżowaniach oraz przed windami nie mogą tworzyć się kolejki, aby roboty nie blokowały przejścia. Zasady takie mogą obowiązywać przez cały czas albo w zależności od zmieniających się warunków operacyjnych w ciągu dnia.
PRZYDZIAŁ ZADAŃ
Na przepustowość systemu transportowego opartego na grupie AMR ogromny wpływ ma optymalne rozdzielanie zadań. Nie wystarczy w tym przypadku jedynie rozdysponowywanie ich wg kolejności zgłoszeń – zaawansowane algorytmy ich alokacji uwzględniają jeszcze wiele innych zmiennych w celu optymalizacji wydajności floty.
Przykładowe kryterium stanowi odległość, jaka dzieli robota od miejsca odbioru ładunku. Im jest mniejsza, tym krócej będzie on się przemieszczał „na pusto”, czyli niezaładowany, co przełoży się na skrócenie czasu realizacji zlecenia. Sam dystans jednak nie wystarczy. Zaawansowane algorytmy biorą też pod uwagę m.in. kierunek ruchu robota. Lepiej wybrać AMR, który, wykonując swoje bieżące zadanie, zbliża się do punktu załadunku i może zabrać towar „po drodze”, niż robota, który się od niego oddala i musiałby zawrócić, nawet jeżeli wciąż jest bliżej celu.
W przypadku zarządzania flotami robotów różnego typu dobiera się także parametry ładunku do możliwości AMR, takie jak jego ładowność, wymiary platformy transportowej czy dostępny osprzęt. Analizowane są oprócz tego punkt odbioru i miejsce docelowe poszczególnych towarów do przetransportowania – na tej podstawie grupuje się zlecenia i przydziela je sekwencyjnie jednemu robotowi, zamiast wysyłać wiele jednostek w tę samą lokalizację. Uwzględniony zostaje też poziom naładowania baterii – roboty, których akumulatory są bliskie rozładowania, nie powinny otrzymywać nowych zleceń wymagających pokonania długiego dystansu, nawet jeśli z innych powodów byłoby to optymalne.
COBOTY W MONTAŻU
Na stanowiskach montażowych roboty współpracujące, ramię w ramię z człowiekiem, wykonują takie zadania, jak zakręcanie śrub, wkładanie komponentów, nanoszenie kleju, kontrola jakości i przenoszenie części. Dzięki wbudowanym zabezpieczeniom (czujnikom siły, sensorom momentu obrotowego, ogranicznikom prędkości) nie wymagają – inaczej niż tradycyjne roboty przemysłowe – barier fizycznych ani dodatkowych systemów bezpieczeństwa. To ważna zaleta, pozwalająca na szybką organizację stanowiska montażowego, nawet w ciągu kilku dni, bez znaczącej ingerencji w infrastrukturę zakładu.
Również ich programowanie jest łatwe i intuicyjne, dzięki czemu nie ma konieczności angażowania w nie specjalistów. To z kolei przyspiesza uruchomienie stanowiska. Ograniczeniem pozostaje jednak ich udźwig, który typowo wynosi kilka-kilkadziesiąt kilogramów. W zadaniach montażowych, jeśli cobot działa obok pracownika przy stole i wykonuje pojedynczą czynność, operując drobnymi detalami, zwykle nie stanowi to problemu. Jeśli jednak zaangażować trzeba większe zasoby – np. uzupełnić stanowisko o system wizyjny, zautomatyzowane podajniki części, przenośniki, co zwiększa koszty, wówczas to i pozostałe ograniczenia robotów współpracujących (takich jak mniejsza szybkość pracy), warto wcześniej wziąć pod uwagę.
Generalnie roboty tego typu dobrze nadają się do zadań powtarzalnych, znacząco obciążających pracownika fizycznie, i tych na tyle zróżnicowanych, że trudno byłoby je w inny sposób zautomatyzować. Mogą się też jednak stać wąskim gardłem, jeżeli prędkość pracy i udźwig są na danym stanowisku wymaganiami priorytetowymi.
GDZIE COBOT SIĘ SPRAWDZI...
Uzupełnienie stanowiska o robota współpracującego warto rozważyć, jeżeli jest wymagające pod kątem dostosowania go do zasad ergonomii. Przykładowo, staje się niemal konieczne w przypadku zadań montażowych wymuszających na pracowniku przyjęcie i długie utrzymywanie niewygodnej postawy, jak m.in. podczas dokręcania śrub z rękoma uniesionymi nad głową, wykonywania powtarzalnych ruchów dłoni/palców wywołujących zespół cieśni nadgarstka i długotrwałego chwytu szczypcowego, w którym kciuk i opuszka palca wskazującego stykają się, co obciąża mięśnie dłoni. Wsparcie robota współpracującego w wykonywaniu takich czynności odciąży pracownika, zapobiegając kumulowaniu się urazów układu mięśniowo-szkieletowego.
Ponadto cobot zapewni nieosiągalną przez nikogo powtarzalność, która pogarsza się właśnie w wyniku obciążeń, z jakimi takie zadania po dłuższym czasie się wiążą – np. dzięki kontrolowanemu momentowi obrotowemu robot współpracujący będzie wszystkie śruby wkręcał, przykładając jednakową siłę. Oprócz tego, ze względu na zwykle dużą zmienność tolerancji wkręcanych, klejonych, wkładanych drobnych części, próba zautomatyzowania wielu zadań montażowych w inny sposób wymagałaby wykorzystania kosztownego oprzyrządowania.
Generalnie domeną robotów współpracujących jest produkcja niskoseryjna i zróżnicowana, inaczej niż w przypadku tradycyjnych robotów przemysłowych, które są najbardziej opłacalne w produkcji wielkoseryjnej, w ramach której wytwarza się identyczne wyroby w bardzo dużej liczbie. Jeżeli jednak powstawać mają dziesiątki różnych konfiguracji produktów w niewielkich ilościach, wówczas przeprogramowanie i dostosowanie całego zrobotyzowanego stanowiska pozostaje zbyt praco- oraz czasochłonne, aby mogło być rentowne. Alternatywą są właśnie coboty, które dzięki intuicyjnemu programowaniu i możliwościom szybkiej wymiany narzędzi, można przestawić z produkcji jednego wariantu wyrobu na inny w ciągu kilku minut. W przypadku branż, w których personalizacja oraz krótkie cykle życia produktu pozostają normą, takich jak elektronika użytkowa, elastyczność cobotów zapewnia realną przewagę konkurencyjną.
...A GDZIE SIĘ NIE NADAJE?
Z drugiej strony, wdrożenie cobota do wykonywania zadań, do których nie jest przystosowany, nie tylko oznacza marnotrawstwo wydatków poniesionych na jego zakup i instalację, ale także przyczynia się w określonych sytuacjach do powstania wąskich gardeł, zmniejszających wydajność produkcji. Jak wspomnieliśmy, ograniczeniem cobotów jest stosunkowo niska szybkość w porównaniu z tradycyjnymi robotami przemysłowymi. Wynika to stąd, że pracując w sąsiedztwie ludzi, bez barier fizycznych, które je od nich odgradzają, nie mogą się rozpędzać do prędkości, przy których nie dałoby się ich szybko zatrzymać w sytuacji zagrożenia. Jest to regulowane przez normy w zakresie bezpieczeństwa robotów tego rodzaju.
W związku z tym, jeżeli szybkość wykonywania zadania staje się głównym wyznacznikiem efektywności, tradycyjny robot przemysłowy na odpowiednio zabezpieczonym stanowisku będzie lepszym wyborem niż cobot, który spowalniałby produkcję. Podobnie, ze względu na stosunkowo niski udźwig, nieprzekraczający kilkudziesięciu kg, zadania montażowe wymagające podnoszenia dużych, ciężkich elementów konstrukcyjnych, np. odlewów, pozostają poza zasięgiem cobotów, bo nie są one w stanie takimi detalami operować w sposób bezpieczny w przestrzeni współdzielonej z człowiekiem.
Ponadto coboty najlepiej sprawdzają się, jeśli części na danym stanowisku są dostępne w znanych, spójnych orientacjach, np. jeżeli da się je pobrać z podajnika, palety lub uchwytu. Jeżeli jednak proces montażu obejmuje pobieranie losowo zorientowanych detali z pojemnika albo operowanie częściami znacząco różniącymi się kształtem, stanowisko cobota będzie wymagało doposażenia, np. w system wizyjny, co może zniwelować korzyści ekonomiczne wynikające z jego wyboru zamiast robota przemysłowego. A warto dodać, że oferta robotów współpracujących, które są przystosowane do pracy w warunkach specjalnych, np. w środowiskach czystych (cleanroomach), w strefach zagrożonych wybuchem czy w ekstremalnych warunkach temperaturowych, jest bardzo ograniczona.
DRONY W INSPEKCJI
Sprzęt dronowy zrewolucjonizował już wiele branż, rozwiązując problemy i pokonując ograniczenia, które wcześniej wydawały się nie do przejścia. Jednym z zastosowań, w którym wciąż zyskuje na znaczeniu w przemyśle i infrastrukturze, są inspekcje rozległych, trudno dostępnych obiektów i zamkniętych przestrzeni. Pod wieloma względami drony, wyposażone w odpowiednie czujniki (kamery, kamery termowizyjne, czujniki gazów, ultradźwiękowe), wykonują je lepiej niż ludzie. Wynika to przede wszystkim ze zdalnego charakteru kontroli za pośrednictwem bezzałogowych statków powietrznych. Dzięki temu nie ma potrzeby angażowania ludzi w zadania bezpośrednio w miejscu badania ani konieczności ingerowania w obiekt inspekcji, co powodowałoby np. przestoje w produkcji. Zaletą jest również łatwość manewrowania dronami, co zapewnia dostęp do obiektu badania pod różnymi kątami.
Przykładowo, wykorzystuje się je w inspekcji paneli fotowoltaicznych na farmach słonecznych. Wyposażone w kamery i kamery termowizyjne dostarczają danych pozwalających na ocenę ich ogólnego stanu (m.in. wykrycie pęknięć, które są najczęstszym rodzajem defektu w modułach PV, przebarwień i zabrudzeń ograniczających ilość docierającego do fotoogniwa światła słonecznego, pogarszających wydajność jego konwersji w energię elektryczną, czy rozwarstwień) oraz stworzenie mapy termicznej, umożliwiającej zlokalizowanie gorących punktów, świadczących o awarii. Ze względu na często ogromne rozmiary farm słonecznych pozyskanie tych danych za pośrednictwem dronów znacząco skraca czas inspekcji.
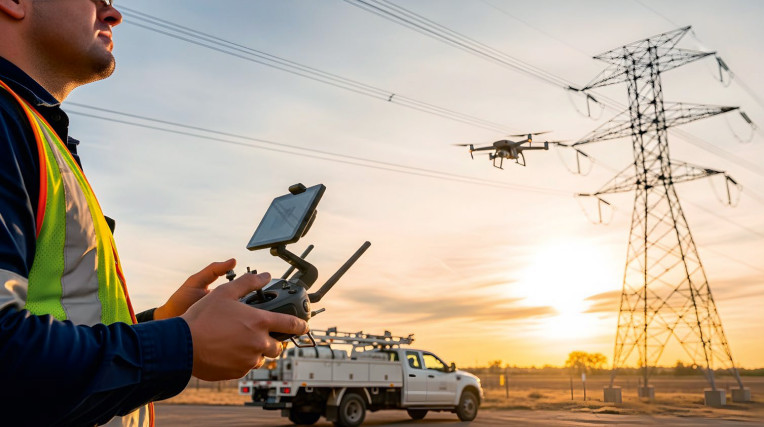
Dostawcy energii elektrycznej regularnie oceniają stan linii przesyłowych za pomocą kamer termowizyjnych podczas kontroli przeprowadzanych z pokładu helikoptera, co jest kosztowne i niebezpieczne. Infrastruktura energetyczna jest również poddawana inspekcji przez zespoły naziemne – pracownicy korzystają wówczas z podnośników. Wiąże się to jednak, podobnie jak bezpośredni kontakt z instalacją pod napięciem, z zagrożeniem dla ich zdrowia. Drony w kontroli infrastruktury energetycznej nie tylko oszczędzają więc czas i wydatki, ale też poprawiają bezpieczeństwo. Są ponadto wykorzystywane w kopalniach, np. w tych odkrywkowych w ocenie stabilności zboczy, w kopalniach podziemnych w detekcji gazu oraz podczas akcji ratowniczych i na liniach transportu urobku w kontroli stanu przenośników, rozciągających się na nierzadko bardzo duże odległości.
Za pośrednictwem bezzałogowych statków powietrznych sprawdzany jest również stan łopat elektrowni wiatrowych. Są one jednymi z ich najbardziej awaryjnych elementów ze względu na narażenie na trudne warunki, takie jak: skrajne temperatury, wilgoć, korozję, zmienne obciążenia spowodowane wiatrem, uszkodzenia powstałe w wyniku uderzeń piorunów, zderzeń z ptakami, nagromadzenia się brudu oraz lodu. Inspekcja łopat jest wyzwaniem, ponieważ znajdują się na dużej wysokości (zazwyczaj ponad 100 m), a turbina musi zostać wyłączona na czas badania. Konieczne jest zatem wykorzystanie specjalistycznego sprzętu (lin wspinaczkowych, podnośników), co pozostaje ryzykowne oraz czasochłonne. Podobnie w kontroli elementów infrastruktury, takich jak mosty i tamy, inspekcja przy użyciu dronów eliminuje konieczność korzystania z podnośników czy angażowania osób specjalizujących się we wspinaczce. Są też one używane w badaniach stanu rurociągów oraz dużych zbiorników, np. w branży chemicznej, wod-kan, rafineriach.
OGRANICZENIA
Oprócz niezaprzeczalnych zalet inspekcja za pośrednictwem bezzałogowych statków powietrznych ma niestety także ograniczenia, które w dodatku często ujawniają się dopiero po wdrożeniu. Takimi są przede wszystkim uzależniony od pojemności akumulatora zasięg lotu i niska odporność na rzeczywiste warunki pracy (wysokie temperatury, wilgotność i kurz).
Niektóre zastosowania pozostają szczególnie wymagające. Przykładem jest inspekcja przestrzeni zamkniętych (w magazynach, zbiornikach i urządzeniach procesowych wielkogabarytowych, chłodniach kominowych). Poruszanie się po nich stanowi jedno z największych wyzwań dla dronów, ponieważ miejsca te charakteryzują się zwykle ograniczoną liczbą wejść, ciasnymi zakrętami i przeszkodami, które utrudniają bezpieczne manewrowanie – ryzyko kolizji jest wysokie, a w jej wyniku uszkodzeniu może ulec nie tylko statek powietrzny, ale i kontrolowana konstrukcja.
Dlatego w takich warunkach korzysta się z mniejszych, bardziej zwrotnych dronów, wyposażonych w zaawansowane czujniki i technologię omijania przeszkód, sterowanych przez operatorów, którzy przeszli specjalne szkolenia. Ponadto w przestrzeniach zamkniętych ściany, metalowe konstrukcje i inne przeszkody mogą wpływać na komunikację między dronem a operatorem, co prowadzi do utraty kontroli nad statkiem. Dlatego przed inspekcją należy rozpoznać potencjalne źródła zakłóceń i odpowiednio rozplanować rozmieszczenie wzmacniaczy sygnału.
W przestrzeni zamkniętej wyzwanie stanowi również rejestrowanie wysokiej jakości danych wizualnych, ponieważ często charakteryzuje się ona słabym oświetleniem i złożoną geometrią. Rozmazane, ciemne obrazy, na których widoczne są cienie rzucane przez elementy konstrukcji, obniżają skuteczność inspekcji. Aby tego uniknąć, warto zainwestować w drony wyposażone w wysokiej jakości kamery oraz dodatkowe oświetlenie ledowe.
Monika Jaworowska


